1. | Tên đề tài: | Nghiên cứu phát triển hệ vi robot hoạt động trong đường ruột ứng dụng công nghệ lực nâng từ trường |
2. | Mã số | C2024-28-05 |
3. | Chủ nhiệm đề tài: | TS. Nguyễn Văn Bình |
4. | Đơn vị: | Trường Đại học Quốc tế, ĐHQG-HCM |
5. | Lĩnh vực: | Điện – Điện tử |
6. | Loại hình: | Nghiên cứu cơ bản |
7. | Thời gian thực hiện: | từ tháng 04/2024 đến tháng 04/2026 |
8. | Kinh phí nghiên cứu: | 199 triệu đồng |
9 | Thời gian nghiệm thu | Ngày 13 tháng 06 năm 2026 |
10 | Chủ tịch Hội đồng và quyết định thành lập HĐ | PGS. TS. Huỳnh Khả Tú Quyết định thành lập hội đồng đánh giá nghiệm thu do Giám đốc ĐHQG-HCM ký ban hành số 470/QĐ-ĐHQG-KHCN, ngày 04/05/2026 |
11. | Nội dung thực hiện
| Nội dung 1: Nghiên cứu tổng quan vệ hệ thống điều khiển vi robot • Sáng tỏ nhiệm vụ nghiên cứu và phương hướng nghiên cứu hệ điều khiển vi robot. • Phân tích ưu nhược điểm của các hướng tiếp cận nhằm nâng cao chất lượng kết quả nghiên cứu Nội dung 2: Nghiên cứu về cấu trúc mô hình và tính toán lực tạo chuyển động • Xác định được mô hình lý thuyết và tính toán được các thông số lực dựa trên các phần mềm chuyên dụng • Tổng hợp các phương pháp mô phỏng hệ thống và so sánh độ chính xác giữa các phương pháp đề chọn ra một bộ công cụ có tính chính xác cao nhất. • Phân tích ưu nhược điểm mỗi phương pháp để nâng cao chất lượng và độ chính xác của mô hình. Nội dung 3: Phát triển một vi robot và thuật toán điều khiển di chuyển của vi robot • Thiết kế được một vi robot có khả năng di chuyển trong đường ống có kích thước và dung dịch bên trong tương tự như trong đường ruột của người. • Thiết kế được hệ thống điều khiển lực nâng, lực kéo từ nhằm đẩy hoặc kéo robot di chuyển trong vùng tác động. • Xây dựng được thuật toán điều khiển tối ưu về đường đi và tốc độ robot. • Nghiên cứu phát triển hệ cảm biến xác định được vị trí chính xác của robot Nội dung 4: Xây dựng phần mềm thu thập, truyền và giám sát dữ liệu hoạt động và các tham số điều khiển trên máy tính • Xây dựng chương trình thu thập, truyền và lưu trữ dữ liệu, giám sát kết quả thực nghiệm. • Tích hợp các chức năng cấu hình quá trình thu thập, xử lý và điều khiển hệ vi robot. • Ứng dụng các kỹ thuật lưu trữ, giám sát hoạt động, cho phép biểu diễn số liệu đo trực tuyến dưới dạng cơ sở dữ liệu và biểu đồ. |
12. | Kết quả | Sản phẩm mềm: 01 Báo cáo tổng kết. Sản phẩm đào tạo và khoa học: + 01 Bài báo Q1 trong danh mục WoS (SCIE), ISSN: 2169-3536: Van Binh Nguyen, Precise Localization and Trajectory Control of Magnetically Actuated Micro-Robots, in IEEE Access, doi: 10.1109/ACCESS.2026.3673269 + 01 Bài báo hội nghị trong danh mục Scopus: Micro-Robot Control Using External Magnetic Levitation Forces, Van Binh Nguyen, Chi Khang Nguyen, Gia Bao Huynh, Trung Kien Pham, Tan Quoc Huynh, International Conference on Advanced Technologies for Communications (ATC), Ho Chi Minh City, Vietnam, 2024, pp. 67-72, doi: 10.1109/ATC63255.2024.10908316. + Học viên Huỳnh Gia Bảo, Hướng dẫn: Nguyễn Văn Bình, Tên đề tài: CONTROLLING OF MICRO-ROBOT WITHIN TUBE USING EXTERNAL ELECTROMAGNETIC FORCE Ngày bảo vệ: 6/3/2025 tại Trường ĐH Quốc Tế |
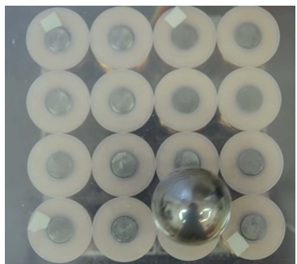
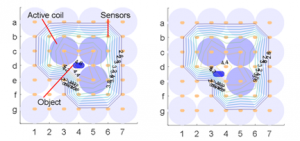
13. | Hình ảnh giới thiệu kết quả (1-2 hình tiêu biểu) |
Di chuyển thực tế của robot trên các cuộn từ
Phân bố từ trường tương ứng với các vị trí robot khác nhau |
14. | Thông tin liên hệ CNĐT | Email: nvbinh@hcmiu.edu.vn |
15. | Liên hệ ĐHQG-HCM | Ban Khoa học và Công nghệ và Trang điện tử thông tin về hoạt động KH&CN (https://research.vnuhcm.edu.vn/) |